 羽落天青 | Uke's Blog
基于矩阵分解的哈勃深空图像分析与重构
摘要:本项目旨在探索高级矩阵分解算法(主要包括奇异值分解 SVD、满秩分解、以及 Cholesky 三角分解)在超高分辨率计算机视觉任务中的应用。我们以哈勃太空望远镜拍摄的极高分辨率彩色星云图为研究对象,分别构建了“基于 SVD 的深空降噪模型”与“基于 ALS 的像素残缺修复(补全)模型”。本文档将详细阐述项目背后的数学原理与工程算法细节,以便团队成员快速理解核心思路并顺利参与后续开发。
模块一:基于 SVD 的图像降噪与重构
1. 核心问题背景
宇宙空间探测器传回的图像,往往伴随大量的光子噪声与宇宙射线辐射(通常呈现为高斯分布或椒盐噪声)。我们的任务是在尽量不破坏星系自然轮廓和星际尘埃细节的前提下,通过纯数学建模的方式滤除这些物理底噪。
在计算机中,一张单色(灰度)图像可以被视为一个由亮度像素值构成的 的实数矩阵 。对于彩色星云图(RGB),则是由三个这样的二维矩阵合并构成的三维张量。我们首先从二维矩阵讲起。
2. 数学原理深度剖析:SVD (奇异值分解)
SVD 的代数形式: 线性代数学告诉我们,任意一个 的实矩阵 都可以被分解为三个极具规律的矩阵的乘积:
- (左奇异矩阵): 代表图像的“列基向量”(垂直方向特征空间)。
- (右奇异矩阵): 其转置 代表图像的“行基向量”(水平方向特征空间)。
- (奇异值矩阵): 一个对角矩阵,对角线上的元素 被称为“奇异值”,默认按从大到小的顺序严格降序排列。
从线性空间基变换的视角理解奇异值(核心): 在线性代数中,SVD 实质上是将原矩阵表示为 个( 为矩阵的秩)秩为 1 的矩阵之和:。其中每一项代表了原图像在某对相互正交的行向量和列向量所张成的一维子空间上的投影。
- 巨大的前列奇异值:这些奇异值携带了矩阵的主干结构(高度线性相关的大面积星云轮廓和渐变光谱)。这部分基向量构成了图像有效信息的主要子空间展开方向。
- 微小的尾部奇异值:这些极小的成分意味着其对应的基向量投影对整体矩阵的影响微乎其微。绝大多数独立且完全随机、无线性相关性的高斯噪点,由于无法通过少数几个基的线性组合来表达,它们的“坐标分量”会被迫均匀散布在这些微小奇异值长尾中。
如何实现降噪?——投影到低秩子空间 (Truncated SVD) 既然无关联的噪声全部分散于微小奇异值所对应的正交分量(基向量)上,我们可以采取一种强硬降维策略:人为地选取一个秩 ,强制只保留前 个最大的奇异值。此时重构的秩为 的近似矩阵 为: 在这看似简单的截断背后,有着深刻的代数原理支撑——Eckart-Young-Mirsky 定理。该定理保证了:在所有秩不超过 的矩阵中, 是距离原矩阵 最近的(即两者差值的弗罗贝尼乌斯范数 最小)。通过丢弃后段的奇异值,我们在数学层面上相当于把原本含有庞乱杂散基向量的图像空间强行投影到了一个最具有代表性的 维子平面上,从而在代数投影层面“过筛”掉了大部分不满足线性相关的随机噪点。
3. 工程化实现与调优基准
- 通道拆解与堆叠:标准的 SVD 无法直接用于 RGB 带来的 3D 张量 ()。我们在代码层面采用分而治之的策略,拆解为 R、G、B 独立子通道并行执行降噪,重组后再叠加并通过
np.clip截断防止亮度溢出。 - 参数 的艺术极值:
- 若 取得太大:导致降维不够,噪声依旧被原样重构。
- 若 取得太小:由于过分丢失高频信息,图片边缘变得平滑模糊。
- 评价体系制定:团队综合考量峰值信噪比(PSNR)与压缩率指标。我们通过脚本遍历探测发现:把 固定在 左右时,我们达到了“人类视觉最优临界点 (Visual Sweet Spot)”,即在高效压制噪声的同时原汁原味保全了星云层次。
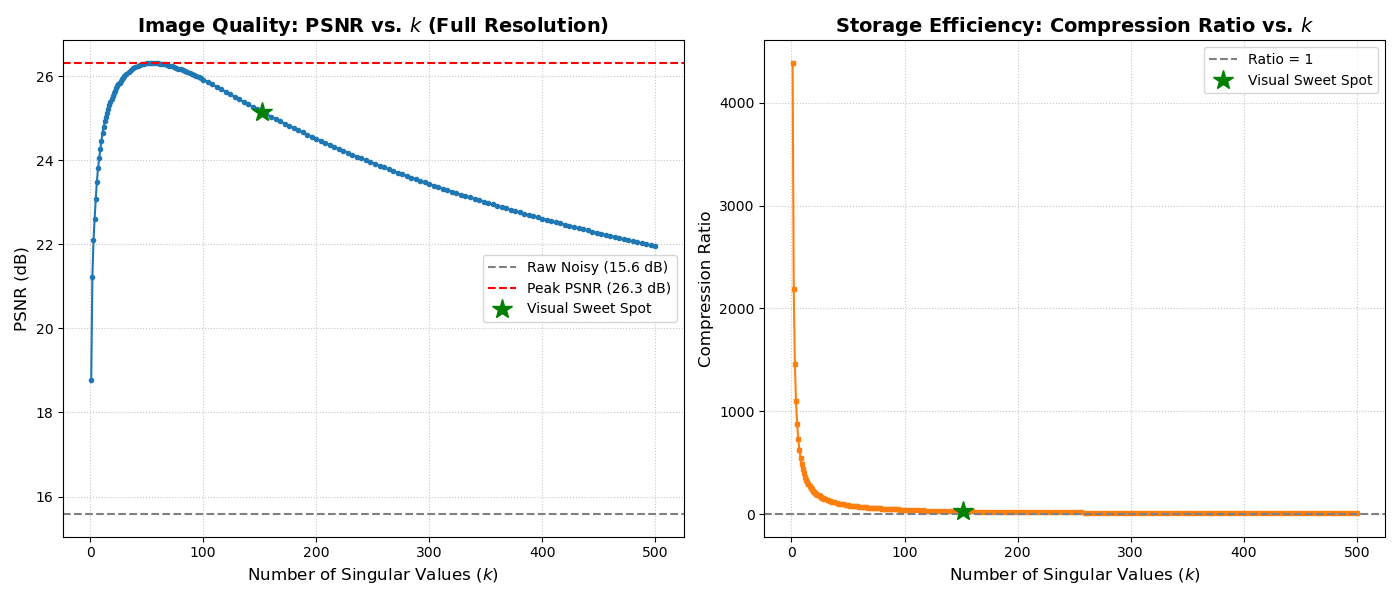
图 1-1:PSNR 与压缩率随参数 $k$ 的变化曲线
图 1-2:左图为数学最优 PSNR 结果,右图为人类视觉最优表现(保留了更多清晰边缘)
SVD 降噪动态过程演示
视频 1-1:随着奇异值保留个数 $k$ 的增加,图像从轮廓渐进至细节的完整重构过程
模块二:基于 ALS 与 Cholesky 分解的图像大面积修复
1. 破损图像填补问题定义
假设因太空异常辐射,接收到的信号导致画面发生极其严重的损坏,有高达 的离散像素彻底丢失。我们将这种状态抽象成一个观测掩码矩阵 (1 代表像素完好,0 代表像素空洞)。 如何依靠仅仅剩余 的已知数据,自动“推理填补”出具有极深物理关联的原始星云图像?
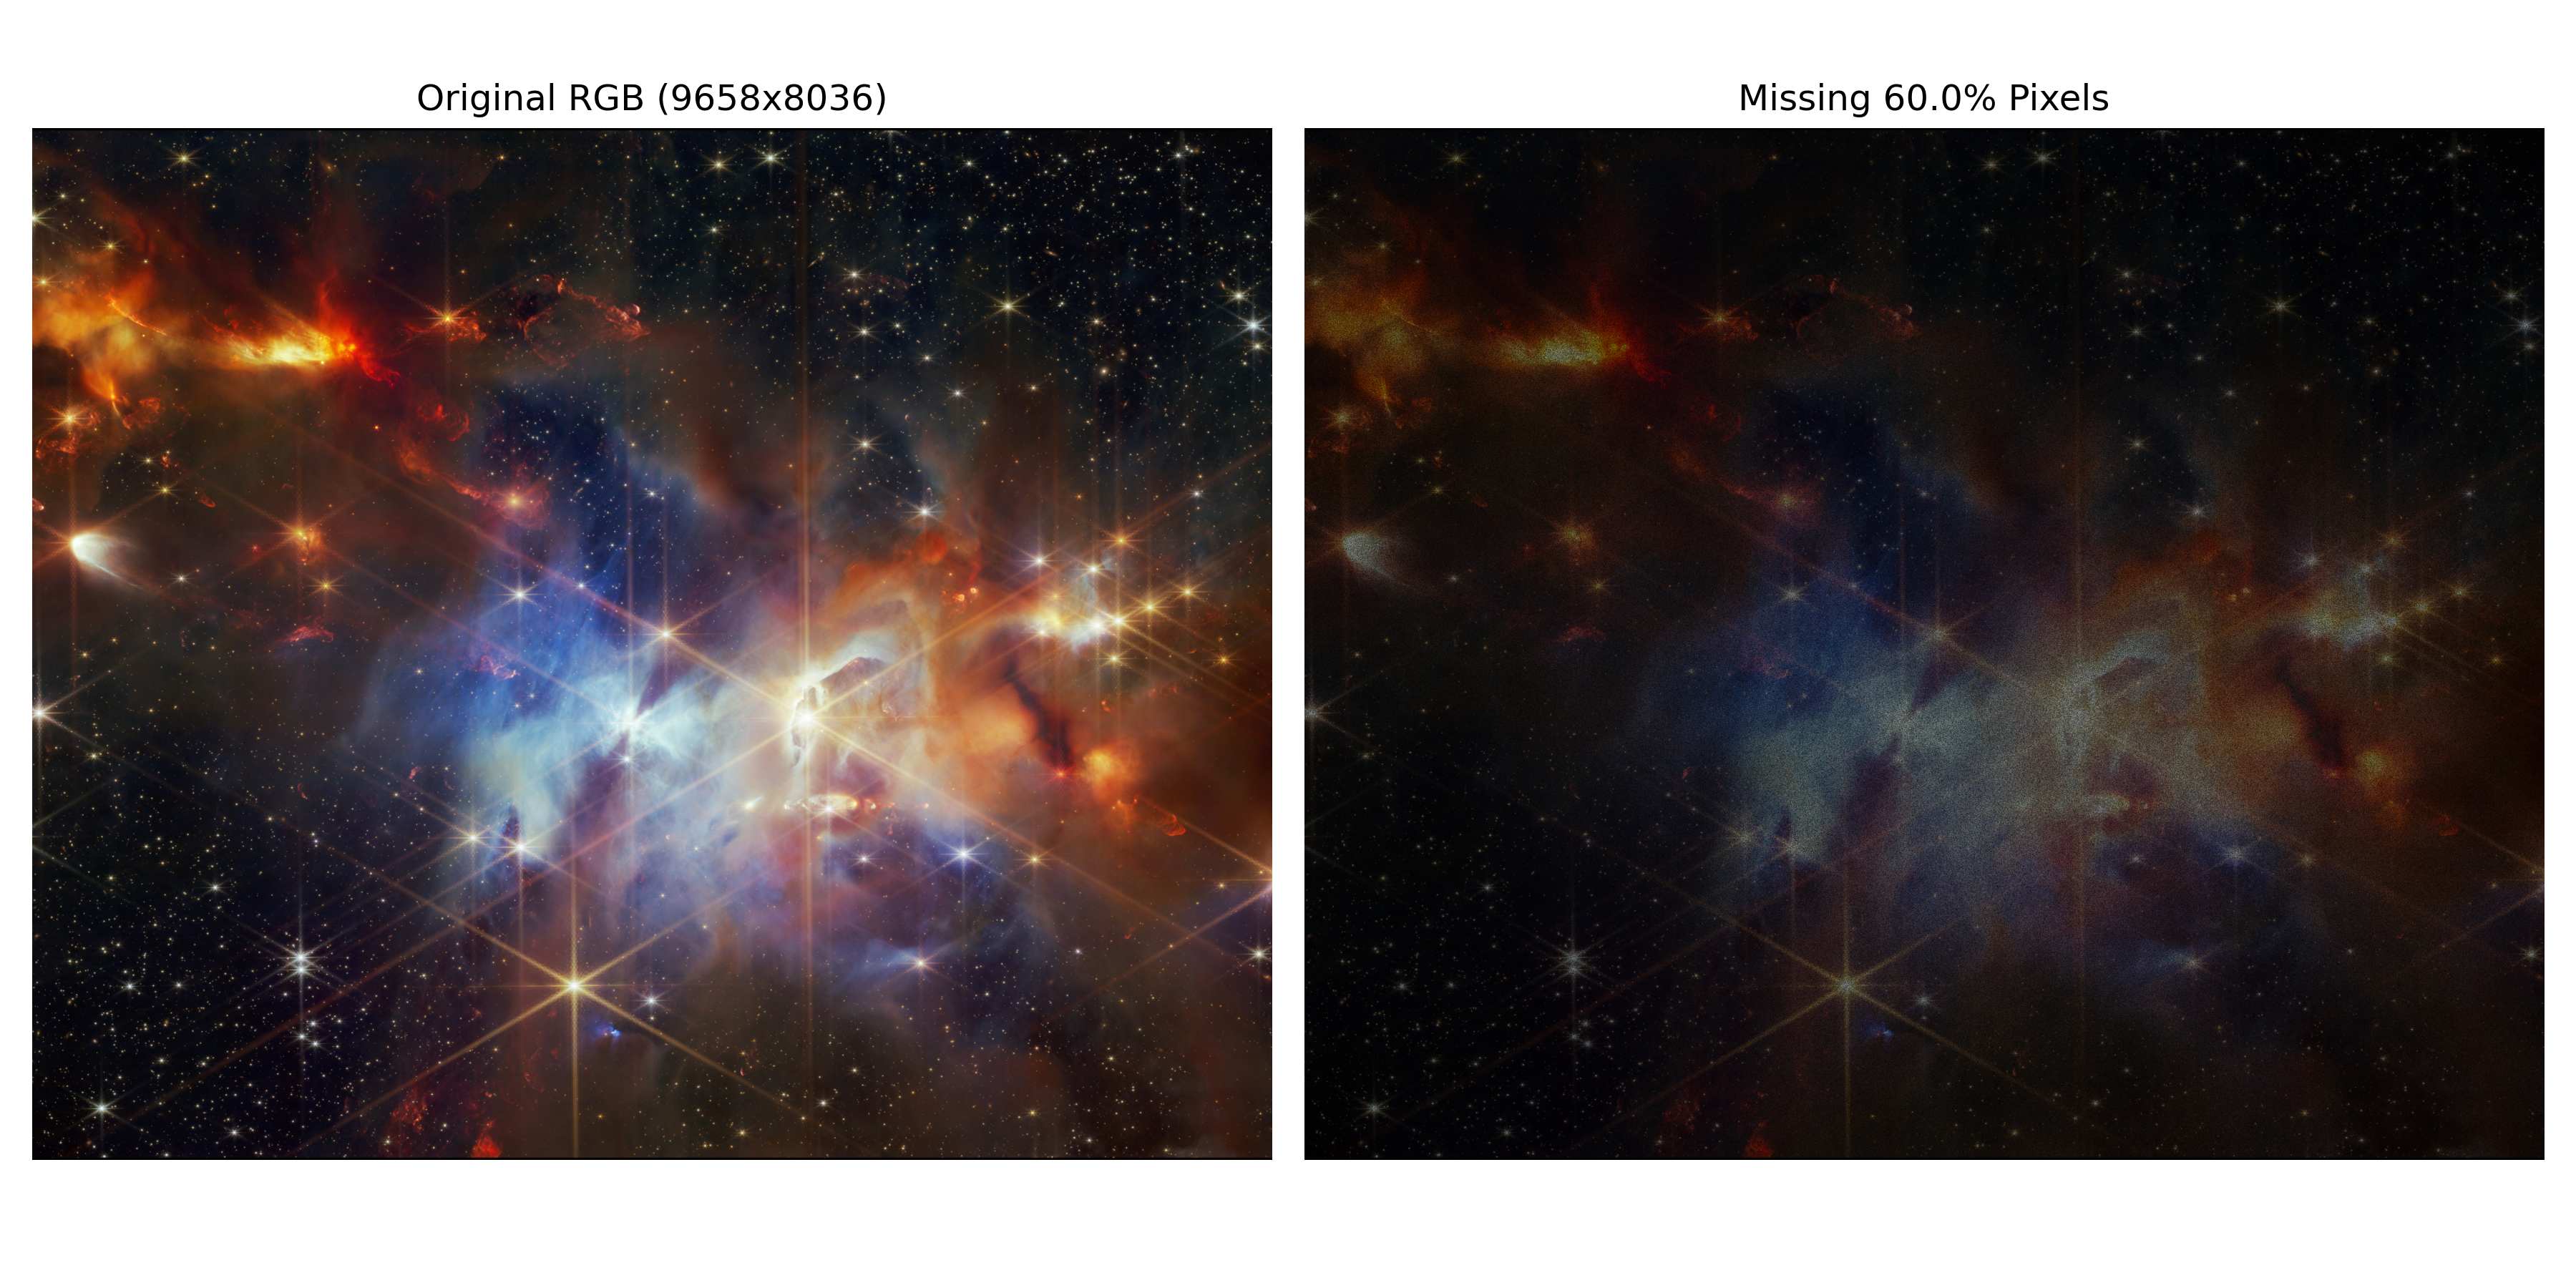
图 2-1:哈勃星云图原始图像(左)与 60% 像素随机丢失后的状态(右)
2. 数学原理深度剖析:通过满秩分解构造超定方程组
从图像的强相关性引出低秩假定: 由于真实拍摄的照片中相邻像素色块间常具有连绵的梯度过渡,像素之间具备极强的线性空间相关性。因此,我们可以假定大尺度自然图像整体上非常接近于一个低秩矩阵。 设含有空洞的残缺图为矩阵 。根据线性代数的定义,若预设其潜藏着一个较低的近似秩 ,则意味着必定能将它近似拆解为两个满秩的瘦高矩阵相乘,即 与 :
面对残缺数据建立最小二乘模型: 因为图像残缺,我们仅能利用可观测像素的集合 建立约束方程。由于能够提取出的有效方程个数远多于未知矩阵成分数量,这种求取 和 的过程实际上是在解一个超定方程组 (Overdetermined System)。 针对无精准解的超定系统,我们会采用经典的最小二乘法 (Least Squares),寻找一组使其误差极小化的近似解: 说明:方程末尾补充项 的意义在于引入微小的对角线扰动。这能强制使得目标方程后续转化得到的格兰姆矩阵 (Gram Matrix) 保持严格的满秩状态,确保矩阵求逆具有绝对的唯一极小点解。
3. 工程算法攻坚战:ALS (交替最小二乘法)
由于上述误差方程中存在乘积项 ,而 和 均是未知量,这种双变量共同主导的问题意味着它不能通过基础线性方程一次性结出解析解。
此时解决该问题的代数方案是引入 ALS (交替最小二乘法),其核心思路就是将原本双元的方程转化为普通的多元一次方程:
- 赋初值并假设其一常数:首先人为给短阵 初始化一组非零的常数矩阵。
- 求解一侧未知量:在 是常量矩阵的前提下,原误差公式 便彻底退化成为了一个只有唯一未知变量 的常规基础最小二乘问题。通过对偏导置 0 的普通代数解法,立刻便能算出当前局部最优参量 。
- 参数身份对调:解出全新的 矩阵后,我们将这一结论反转视为固定的常量矩阵,将其代入公式作为已知数值,掉头去解剩下唯独缺失数据的 矩阵,再一次求它的最小二乘解析解。
- 交替向极小化演进:持续循环迭代步骤 2 和 3。依靠这种交替式冻结某一侧的参数去求解另一变量,模型的总体代数计算误差将在迭代过程中逐步阶梯式削减,最终稳定收敛在一组相对纯净的近似极小值之下。
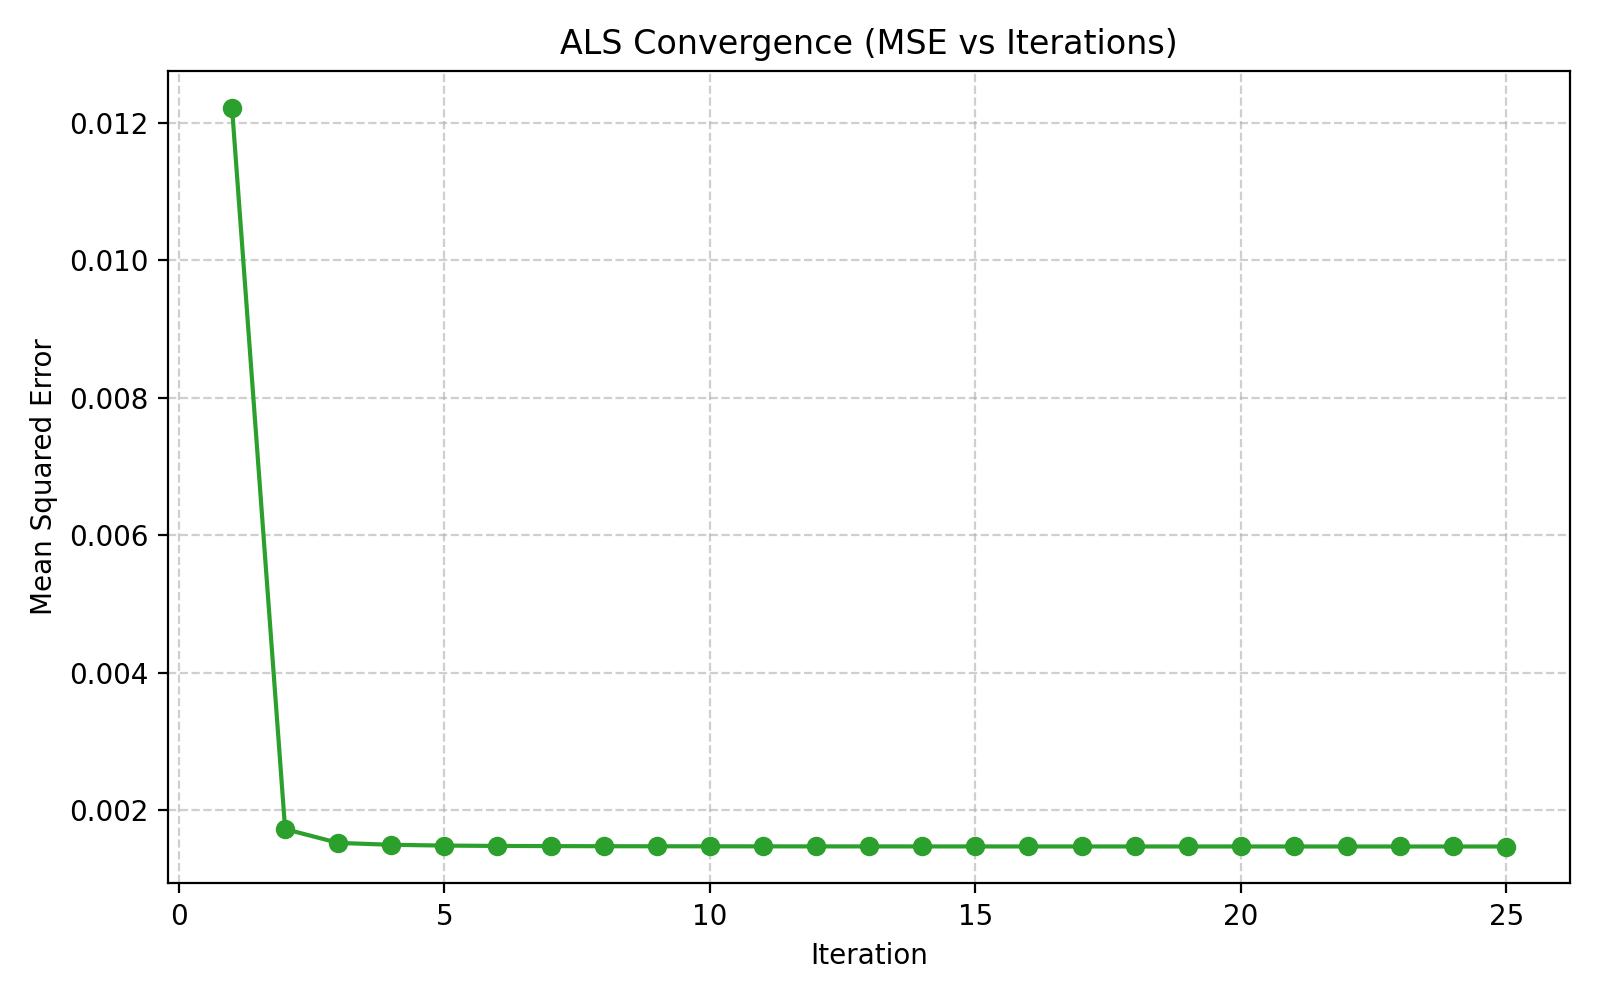
图 2-2:交替最小二乘法 (ALS) 迭代过程中的 MSE 误差下降曲线
ALS 修复动态过程演示
视频 2-1:模型在空洞处逐步“生长”出星云纹理的修复过程
4. 避免矩阵求逆运算:引入 Cholesky 三角分解
这一步构筑了我们代码框架能够极速支撑大运算量的底层基石。 根据大学线性代数中最关键的最小二乘法结果公式:在刚刚“假定 已知”的系统中,为了算出最优解 里的某行分量 ,等价于必须直接解出以下的正规方程组 (Normal Equations): 如果我们将等号左侧的系数矩阵记作 ,核心难题即转变为求解大规模的线性方程组 。
- 常规矩阵求逆的瓶颈:最简单的思路是在等式两边同乘 算出结果。但面对哈勃深空百万级别的像素矩阵,传统求解矩阵逆的计算复杂度极高(约 )。这不仅会导致运算极度缓慢,且由于浮点数舍入法则带来的限制,超大矩阵求逆运算极易引发严重的数值不稳定和巨大的累积误差。
- 对称正定矩阵与分解代入(Cholesky 三角分解):观察我们的系数矩阵 ,它不仅是一个对称矩阵,而且由于对角线加入了 ,它严格满足对称正定矩阵 (Symmetric Positive-Definite Matrix) 的定义。 在线性代数中,对于解对称正定方程组脱困的最好办法就是采用 Cholesky 三角分解。该定理保证,对称正定矩阵必定能被唯一地拆解为一个下三角矩阵 ,以及它的转置上三角矩阵 的乘积: 有了上述分解,原来极其困难的求逆系统 ,被轻巧地转换为了 。这让我们彻底避开了对极大型防矩阵直接求逆操作,取而代之以两步极其快速的基础代入运算:
- 前向代入运算:先解出过渡向量 ,使其满足 。由于 是下三角结构,方程可以从第一行起按顺序单向递推,只涉及基础的一元方程求解,速度极快且误差极低。
- 后向代入运算:依据算出的 ,再反解 。同理,由于 为上三角结构,只需从最后一行往上倒推,即可非常稳定地求出我们最终需要的答案序列。
在工程代码中,我们直接采用了高度优化的底层数值算法库组件:scipy.linalg.cho_factor(用于分解得出 )与 cho_solve(用于执行前后双向代入计算)。这让我们在底层核算中彻底告别了依靠庞大矩阵求逆指令死循环运算死角。在处理丢失率高达 60% 的极端数据损坏案例中,仅仅依靠不过十次的 ALS 循环迭代重铸,模型的均方误差 (MSE) 就展现了极快地断崖式收敛特征,最终在几乎没有任何卡滞感知的情况下,高保真地还原了哈勃深空星云震撼人心的繁复特征原貌。
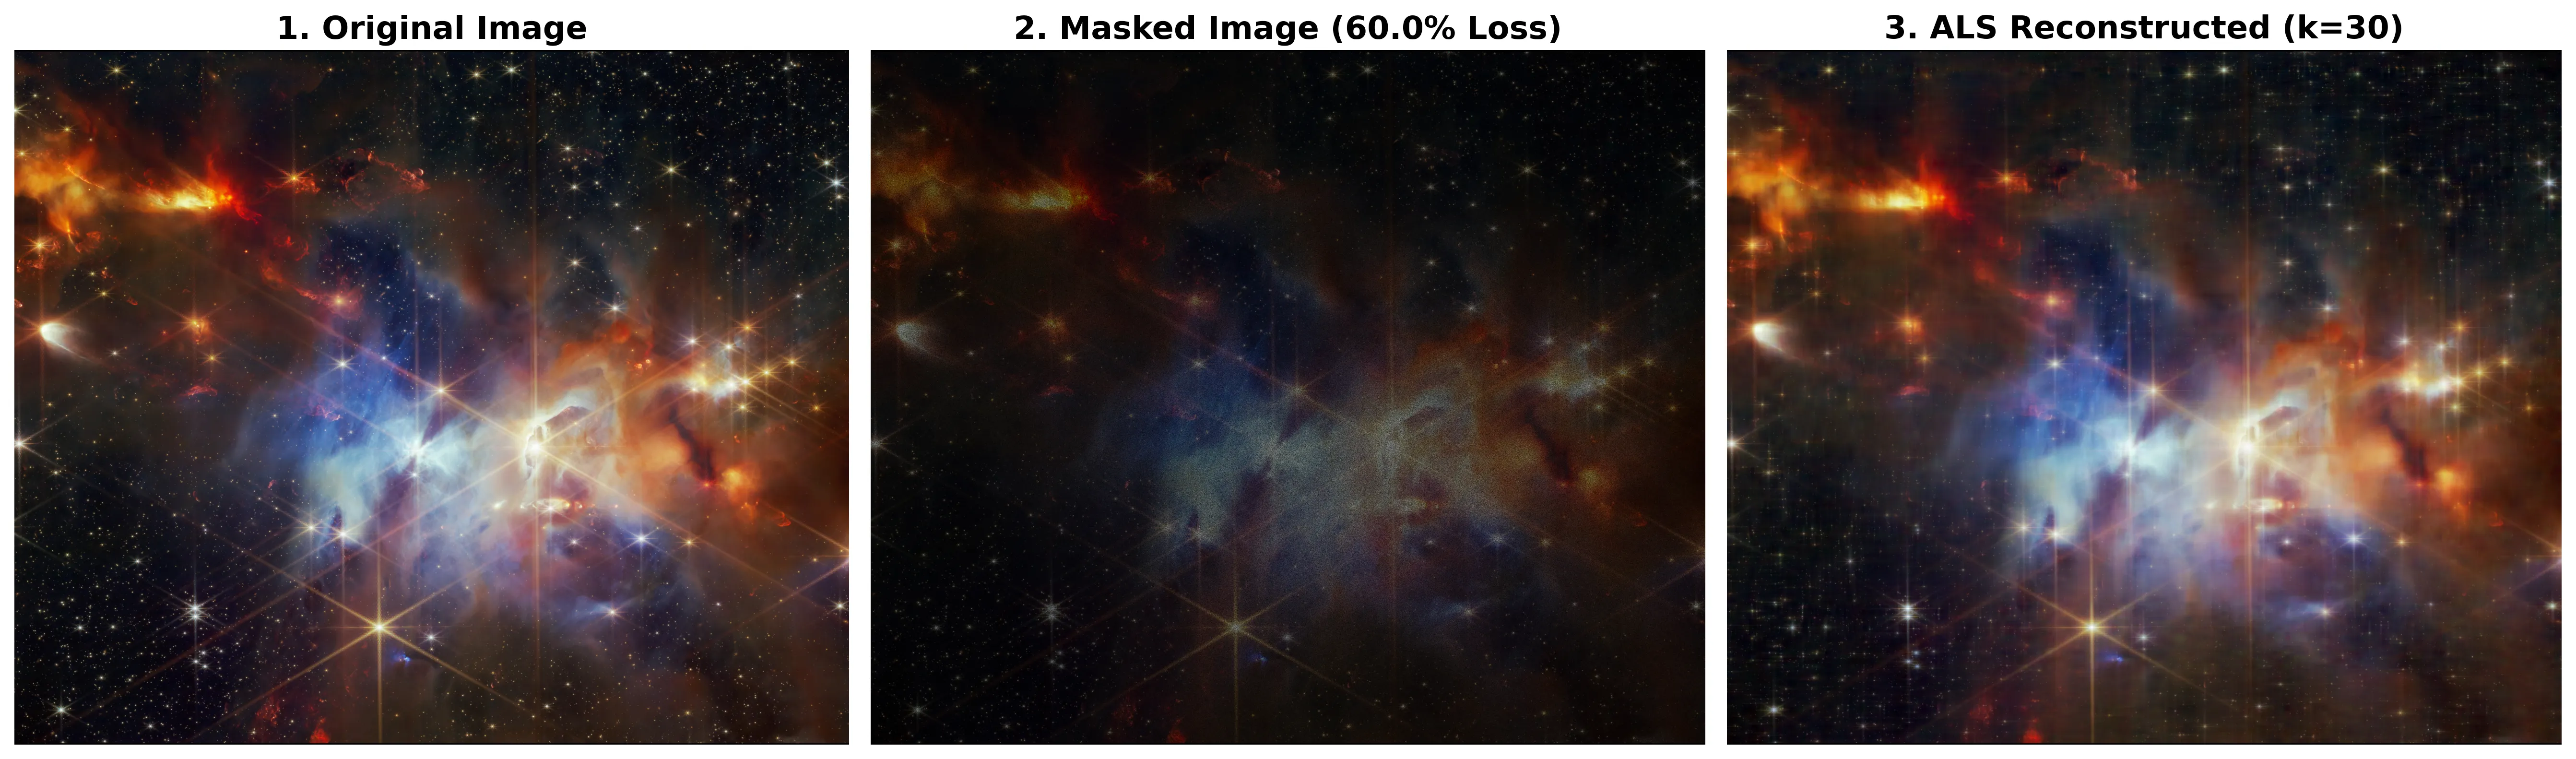
图 2-3:最终修复成果大公开——由左至右分别为:Ground Truth (原图)、破损图、以及我们的 ALS+Cholesky 极限修复图。肉眼几乎无法分辨出人工修复的痕迹。
图 2-4:经过算法重构后的单张超高清渲染大图展示,星云的高频细节与原图相比以假乱真。